
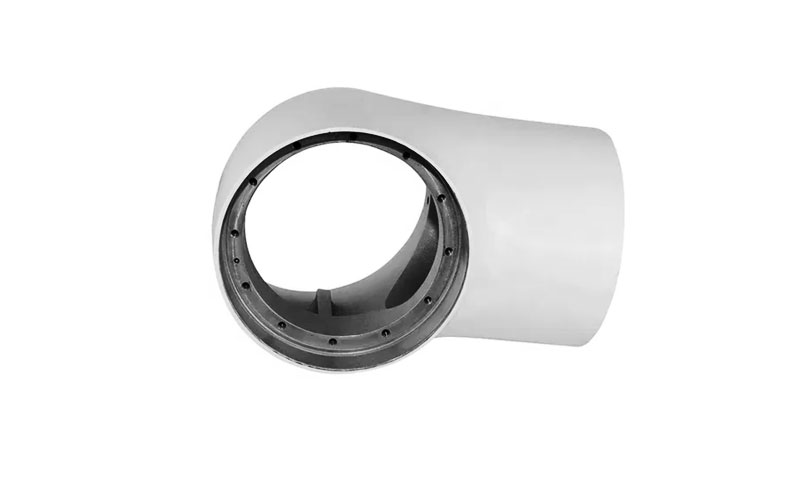
人型ロボットが研究機関から産業分野に移行するにつれて, コマーシャル, そして最終的には家庭用アプリケーションへ, 軽量化の要求, 高性能構造部品はダイカスト業界に新たなチャンスをもたらしています.
マグネシウム合金とアルミニウム合金は、これらの用途にとって重要な材料オプションです。. どちらも優れたキャスタビリティを提供します, 比較的密度が低い, 複雑なものを生み出す可能性, 統合されたコンポーネント.
しかし, それらは同じように機能するわけではありません, どちらの材料もあらゆるロボット サブシステムに適しているわけではありません.
材料選択におけるよくある間違いは、人型ロボットのすべての鋳造コンポーネントが同じ優先順位を共有していると想定することです。: 低体重, 高剛性, 十分な強度, そして製造コストが低い.
実際に, 要件はコンポーネントの位置と機能によって大きく異なります.
薄壁の前腕ハウジングには、耐荷重性の股関節ハウジングやロボットのベース近くの構造コンポーネントとは異なる設計優先順位があります。.
このガイドでは、マグネシウム合金とアルミニウム合金の違いについて説明します。 ロボット鋳物, ヒューマノイド ロボット サブシステム間で要件がどのように異なるかを説明します, そして、ダイカストエンジニアがこれらの新たな用途向けに費用対効果の高い製造ソリューションを開発する方法について説明します。.
1. セグメンテーションの原則: さまざまな部品, さまざまな要件
ロボットのキャスティング プロジェクトの最初のステップは、ロボットを機能ごとにセグメント化することです. 以下の表は、私がプロジェクト全体で観察した大まかなパターンをまとめたものです。.
| ロボットゾーン | 主な要件 | 一般的な壁の厚さ | プロセスの設定 |
| 前腕, 手首, エンドエフェクター | 最小質量, 高剛性 | 薄壁, 1.5–2.5mm | HPDC, 薄肉対応 |
| 上腕, ショルダー | 剛性, 中程度の質量 | 2–3 mm リブ付き | HPDC, 半固体 |
| 胴体, ヒップ | 剛性, 荷重伝達 | 3–5 mm | HPDC, 半固体 |
| ベース, 下半身 | 安定性, 低重心 | 厚いセクション, 5–10 mm | 半固体, 重力 |
| ジョイントハウジング | 着る, 熱放散 | 3–6 mm | インサート付き HPDC |
| 目に見える外装パネル | 美学, 仕上げる | 1.5–3 mm | HPDC, 研磨/陽極酸化処理 |
2. マグネシウム合金とアルミニウム合金: 基本的な材質の違い
マグネシウムとアルミニウムはどちらも軽量ダイカストにとって魅力的です, しかし、その物理的および機械的特性により、異なる設計の機会がもたらされます。.
マグネシウム合金は密度が低い, 質量を減らすと回転慣性も減少する可動コンポーネントにとって特に魅力的です。.
また、優れた振動減衰特性も提供し、比較的複雑な薄肉形状に鋳造することができます。.
一般にアルミニウム合金はより高い弾性率を提供します, 同じ形状でより優れた構造剛性, 熱伝導率が良い.
また、確立された鋳造合金も幅広く提供しています。, 表面処理, および加工ソリューション.
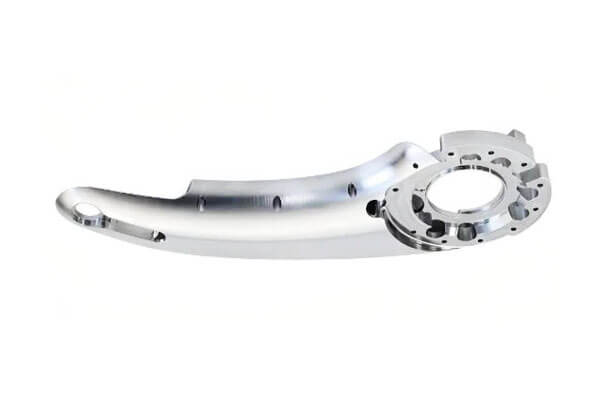
主要なプロパティの比較
次の表は、代表的なエンジニアリング範囲を示しています。. 実際の値は合金グレードによって異なります, キャストプロセス, コンポーネントの厚さ, 熱処理, およびテスト条件.
材料証明書やコンポーネントレベルの設計データを置き換えてはなりません。.
| 財産 | マグネシウム合金 | アルミニウム合金 | ロボット工学との関連性 |
| 密度 | 約 1.74 ~ 1.85 g/cm3 | 約 2.65 ~ 2.80 g/cm3 | マグネシウムはコンポーネントの質量をおよそ次のように減らすことができます。 30% 同体積のアルミニウムと比較. |
| 弾性率 | 約 45 GPa | 約69~72GPa | アルミニウムは同じ形状でより高い剛性を提供します. |
| 比剛性 (E/R) | 約24~26GPa/(g/cm3) | 約25~27GPa/(g/cm3) | アルミニウムの剛性の利点は、密度で正規化すると小さくなります. |
| 熱伝導率 | 約50~100W/(m・K), 合金に依存する | 約90~220W/(m・K), 合金に依存する | 一般にアルミニウムは熱拡散構造に適しています。. |
| 振動減衰 | 一般的に高い | 一般的に低い | マグネシウムは、可動アセンブリの振動伝達を軽減するのに役立ちます. |
| 腐食挙動 | 慎重な合金と表面の保護が必要 | 一般に、より確立された腐食保護オプション | 表面処理と環境への曝露を考慮する必要がある. |
キャスタビリティ |
薄肉に最適, 適切なプロセス制御を備えた軽量コンポーネント | コンプレックスに最適, 統合されたコンポーネント; 合金に依存する | どちらも複雑なダイカスト形状をサポートできます. |
| 被削性 | 概ね良好, しかし、チップと火災の安全管理は不可欠です | 概ね良好, 豊富な業界経験を持つ | どちらもベアリングシートとインターフェースの精密加工をサポートします. |
| 表面仕上げ | プロセス固有の前処理と保護が必要 | 確立された幅広い仕上げオプション | 露出したロボットのハウジングと外装パネルにとって重要. |
重要な違い: マグネシウムの密度が低いからといって、最終的な構造用途においてマグネシウム鋳物が自動的に軽量になるわけではありません。.
マグネシウムは弾性率が低いため、, エンジニアにはより厚い壁が必要かもしれない, より深い肋骨, または必要な剛性を達成するための追加の補強.
したがって、最終的な重量の利点は構造の最適化後に評価する必要があります。, 密度だけからではない.
3. 軽量設計: マグネシウムがロボットのコンポーネントを動かすのに魅力的な理由
人型ロボットでは, 可動コンポーネントの質量はアクチュエータの負荷とエネルギー消費に直接影響するため、可動コンポーネントの重量を軽減することは特に重要です。.
ロボットが腕を伸ばすとき, コンポーネントが肩関節から遠ざかるほど, 回転慣性への寄与が大きくなる.
結果として, 前腕の重量は、その質量だけが示唆するよりもはるかに大きな負担を引き起こします.
肩と肘のアクチュエーターは、腕の自重だけでなく、加速中に生成される追加の力もサポートする必要があります。, 減速, およびペイロードの処理.
したがって、アーム構造の質量を減らすことで、アクチュエータの要件を下げることができます。, 動作効率を向上させる, またはロボットの利用可能な積載量を増やす.
ここでマグネシウム合金と薄肉ダイカストが魅力的になります。. マグネシウムの低密度はコンポーネントの質量削減に役立ちます, 高圧ダイカストしながら (HPDC) 薄肉の複雑なハウジングを製造できる, 統合されたリブ, および取り付け機能.
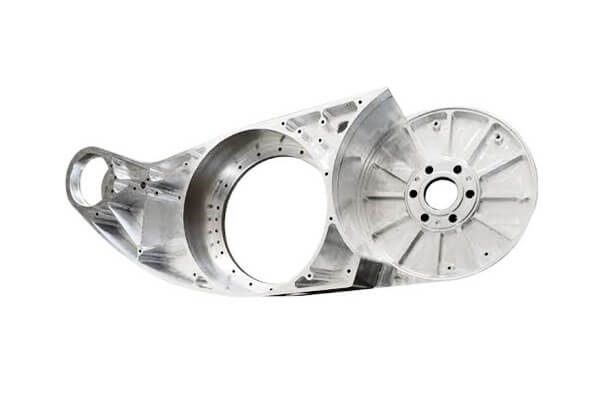
薄壁 HPDC の実際的な考慮事項
薄肉設計では、軽量化と鋳造の実現可能性および構造性能のバランスを取る必要があります。:
- 充填制限:以下の壁の厚さ 1.5 mm を確実に埋めるのは難しい場合があります, 特に溶融金属が金型キャビティ内を長距離移動する必要がある場合.
- 構造剛性:肉厚を減らすと剛性も低下します. 変形を制御するには補強リブとトポロジーの最適化が不可欠です.
- 急速冷却:薄い部分はすぐに冷えます, 冷温停止のリスクが高まる, 不完全な詰め物, プロセスパラメータが適切に制御されていない場合、表面品質が低下します。.
- 取り出しと取り扱い:薄肉鋳物は、取り出し中やその後の取り扱い中に変形しやすくなります。, 慎重に設計されたエジェクターのレイアウトとサポート固定具が必要.
多くのロボットアーム鋳造品に対応, 約 1.5 ~ 2.5 mm の壁の厚さが最初の設計基準として役立ちます, 合金の対象となる, ジオメトリ, 流れの長さ, ダイカスト機能.
適切に設計されたリブパターンも同様に重要です.
平らで薄い壁は軽量である可能性がありますが、十分な剛性がありません; リブで強化された薄い壁により、質量と構造剛性のバランスが大幅に向上します。.
4. ベースが違う: 軽量化よりも安定性
ロボットアームなどの可動コンポーネントとは異なります, ロボットのベース近くの鋳物は軽量化よりも安定性を優先します.
構造下端に適度な質量を持たせることで低重心化を実現, 転倒のリスクを軽減する, 歩行時の安定性を向上させます, 旋回, その他のダイナミックな動き.
これらの領域を過度に軽量化すると、ロボットのバランスと耐振動性が損なわれる可能性があります。.
その結果, ベースコンポーネントは、構造負荷が必要な場合に、より厚い壁と局所的に強化されたセクションを使用できます。.
半固体レオキャスティングは、このようなコンポーネントに適したオプションです, 特に単一の鋳物が厚いボスを組み合わせる場合, 取り付けエリア, 薄い接続ウェブ.
ロボットベース鋳造用の半固体レオキャスティングの主な利点は次のとおりです。:
- 低気孔率:球形です, 非樹枝状微細構造と制御されたメタルフローにより、従来の HPDC と比較して気孔率を低減できます。.
- 厚み適応性の向上:厚いセクションと薄いセクションの間の移行に対応します, コンポーネント全体を不必要に重くすることなく、局所的な補強をサポートします。.
- 機械的性能の向上:適切に制御された加工により、良好な機械的特性が得られます, 伸びと耐疲労性を含む.
- 酸化物の捕捉の減少:乱流の少ない充填挙動により、酸化膜の巻き込みが制限され、鋳造の完全性が向上します。.
このプロセス特性の組み合わせは、ロボットのベース構造にとって価値があります。, 設計者は、全体の質量を制御し、構造の安定性を維持するために、薄い部分と並行して厚い耐荷重機能を必要とすることがよくあります。.
5. 熱放散は構造上の機能です
人型ロボットには多数のアクチュエーターが含まれています, バッテリー, AI処理ユニット, これらはすべて動作中に熱を発生します.
高荷重ジョイント, 特に膝や腰周り, かなりの熱負荷を受ける可能性がある.
一部のロボット設計には、膝関節付近にヒートパイプが組み込まれており、高負荷アクチュエーターに的を絞った冷却を提供します。.
結果として, 鋳物は構造的な目的以上の役割を果たします. ジョイントハウジングとサポートコンポーネントは、ロボットの熱管理システムの一部としても機能する場合があります.
したがって、熱伝導率は強度と並んで重要な材料選択基準になります。, 剛性, と伸び.
この要件は、鋳造合金開発の新たな機会も生み出します。.
ロボット工学用途向けの将来の合金は、機械的性能のバランスをとらなければなりません, 熱伝導率, 強度と延性にのみ焦点を当てるのではなく、鋳造性を重視します。.
アルミニウム合金とマグネシウム合金の熱伝導率の比較
| 合金 | 熱伝導率 (W/m・K) | 主な特徴 |
| A380 (Al-Si-Cu) | ~96 | 一般的なダイカスト合金 |
| A360 (Al-Si-Mg) | ~113 | 優れた耐食性 |
| A413 (アルシ) | ~121 | 高い熱伝導率, 比較的強度が低い |
| AM60 (マグネシウム) | ~62 | アルミニウム合金よりも導電率が低い |
| AZ91 (マグネシウム) | ~51 | アルミニウム合金よりも導電率が低い |
比較すると、これらのアルミニウム合金は一般に、リストされているマグネシウム合金よりも高い熱伝導率を備えていることがわかります。.
このため、アルミニウムは、モーターやパワーエレクトロニクスから熱を逃がす必要があるジョイントハウジングやアクチュエーターエンクロージャに特に適しています。.
移動質量の削減が主な目的である場合、マグネシウムは依然として魅力的です, ただし、熱伝導率が低いため、熱が集中するエリアでは追加の冷却手段が必要になる場合があります。.
熱放散要件が厳しいコンポーネント向け, 一般的にはアルミニウムがより実用的な選択肢です; 軽量化が優先され、熱設計がその制限に対応できる場合には、マグネシウムがより適しています。.
6. 究極の強度よりも剛性が重要
人型ロボットの鋳物と従来の自動車の鋳物との重要な違いの 1 つは、単に材料の強度を最大化するのではなく、構造の剛性を重視していることです。.
業界の専門家は次のように示唆しています。, 特定のロボットコンポーネント用, 引張強度が用途固有の最小値に達すると、 200 MPa, さらなる強度の向上は、剛性の向上よりも効果が少ない可能性があります.
実際の強度要件はコンポーネントの荷重条件によって異なります, ジオメトリ, と安全率.
剛性は主に構造設計によって決まります. 補強リブ, 最適化されたロードパス, ジェネレーティブ デザイン, トポロジーの最適化により、高強度合金のみに依存することなく、変形に対する耐性を向上させることができます。.
高強度材料を適切に設計されていない構造でも、依然として過度にたわむ可能性があります。, 一方、最適化された形状を備えた中程度の強度の合金は、十分な剛性と寸法安定性を提供する可能性があります。.
ダイカストはこの点でかなりの設計柔軟性を提供します. 複雑なリブネットワーク, 可変の壁厚, 統合された取り付けボスを単一のコンポーネントに組み込むことができます, 複数の部品と二次組み立て作業の必要性を軽減します。.
主な課題は、最適化された形状が、必要な生産量で製造可能かつ経済的に実行可能な状態を維持できるようにすることです。.
設計上の重要な考慮事項
- 最初から鋳造を考慮した設計:機械加工されたコンポーネントを鋳物に単純に変換することは避けてください。. 肉厚, 抜き勾配角度, 切り身, パーティングラインは初期設計時に考慮する必要があります.
- リブとガゼットを使用:追加の材料を最小限に抑えながら、重要な領域を強化して剛性を向上させます.
- トポロジー最適化の適用:有効な荷重経路に沿って材料を保持し、構造性能にほとんど寄与しない領域から材料を除去します。.
- ジェネレーティブ デザインを探索する:ダイカストの機能を利用して複雑な統合フィーチャを生成する代替形状を開発する.
- FEAで検証する:変形を評価する, 応力分布, 設計とツールを最終決定する前に、有限要素解析を通じて耐荷重性能を評価します。.
ロボット工学プロジェクトの場合, 有能なダイカストサプライヤーは材料の選択に貢献する必要があります, 鋳物志向のデザイン, 部品の重量に基づいて見積もりを提供するだけではなく、製造可能性の評価も可能.
7. 耐衝撃性と延性: 予期せぬ転倒に備えた設計
二足歩行人型ロボット用, 構造的な剛性だけでは十分ではありません. 据え置き型の機器とは異なります, これらのロボットは歩行中にバランスを維持する必要があります, 旋回, オブジェクトの処理と, つまり、時折起こる落下や衝突は避けられない設計上の考慮事項です。.
重量が 80 ~ 100 kg のロボットは、地面に衝突するときにかなりの衝撃荷重を生成する可能性があります。, 鋳造コンポーネントを通常の動作をはるかに超えた負荷条件下に置く.
これにより、伸びと衝撃靱性が重要な材料特性となります。. 脆い鋳物は日常的な操作負荷には耐えられますが、突然の衝撃を受けると亀裂や破損が発生します。.
わずか 0.5% の伸びでは、通常、重大な衝突の危険にさらされるコンポーネントには不十分です。. 材料は、衝撃エネルギーを吸収し、致命的な破損に耐えるために十分な延性を備えていなければなりません。.
従来のダイカスト合金は、これらの要件を自動的には満たしません。.
AlSi9Cu3は鋳造性と強度が優れているため、アルミダイカスト部品に広く使用されています, しかし、伸びと靭性が比較的限られているため、衝撃が重要なロボット構造での使用が制限される可能性があります。.
耐衝撃性に関する合金の考慮事項
| 合金 | 一般的な伸び | 衝撃靱性 | ロボット構造への適合性 |
| alsi9cu3 | 1–3% | 適度 | 衝撃が重要なコンポーネントに限定される |
| A356-T6 | 5–10% | 良い | 熱処理特性が必要な場合に最適 |
| A360 | 3–5% | 良い | 従来のAlSi9Cu3よりも優れた延性を実現 |
| AM60 (マグネシウム) | 6–12% | 良い | 伸びが良い, ただし剛性は低い |
| AZ91 (マグネシウム) | 3–5% | 適度 | AM60よりも伸びが低い |
注記: 伸びと衝撃性能は合金組成によって異なります, キャストプロセス, 気孔率, 熱処理, 試験片の形状, およびテスト条件.
上記の値は比較を示すものです, コンポーネントのプロパティは保証されていません.
衝撃が重要なアプリケーション向け, 一般に、より高い伸びと靭性を備えた合金が好まれます。.
熱処理, 適切なアルミニウム合金には T6 など, 機械的性能を向上させることができる.
しかし, また、生産コストも増加し、薄肉鋳造品に歪みが生じる可能性があります。, 寸法管理を重要な考慮事項にする.
結局のところ, 人型ロボットの鋳造には、慎重にバランスの取れた強度の組み合わせが必要です, 剛性, 延性, 耐衝撃性, キャスタビリティ.
材料の選択は、従来のダイカスト仕様のみに依存するのではなく、コンポーネントが実際に衝突荷重にさらされる状況を反映する必要があります。.
8. ロボット用マグネシウム合金: 利点と制限
マグネシウム合金 主な目的が可動構造物の質量を削減することである場合に特に魅力的です.
密度はアルミニウムの密度よりも大幅に低い, 比較的高い振動減衰能力はロボット機構に役立ちます。.
それにもかかわらず, マグネシウムは自動的にアルミニウムに代わるものではありません. 弾性率が低い, 腐食挙動, 表面処理要件, 加工の安全性に関する考慮事項すべてに対処する必要があります.
マグネシウム合金の主な利点
密度が低い: マグネシウムはコンポーネントの質量を約 30% 同体積のアルミ鋳物と比較.
これは前腕にとって有益です, 手首, グリッパー, およびその他の可動構造物.
優れた振動減衰性: 一般にマグネシウム合金はアルミニウム合金よりも優れた振動減衰を実現します。.
これは、特定の可動アセンブリの振動伝達を軽減するのに役立ちます。, ただし、最終結果はジオメトリにも依存します, 関節, システムレベルのダンピング.
薄肉鋳造の可能性: 適切なマグネシウムダイカスト合金は複雑な製品を製造できます, 一体化されたリブを備えた薄肉コンポーネント, ボス, および取り付け機能.
良好な機械加工性: マグネシウム合金を効率的に加工できます. しかし, 加工パラメータ, チップコレクション, クーラントの選択, 微細なマグネシウムの破片や粉塵は発火する可能性があるため、防火手順には特別な管理が必要です。.
エンジニアが考慮すべき制限事項
剛性が低い: マグネシウムの弾性率はアルミニウムよりも低い. マグネシウムコンポーネントは、同じたわみ制限を達成するために、より厚い壁または追加の補強が必要な場合があります.
腐食保護: マグネシウム合金は、電解質の存在下で異種金属と電気的に結合すると、電解腐食を受けやすい可能性があります。.
ファスナー, ベアリングインターフェース, コーティング, 排水設計も合わせて考慮する必要があります.
表面仕上げ: マグネシウムには慎重に制御された前処理と仕上げが必要です. アルミニウムに使用されるすべてのコーティングシステムが、プロセス認定なしにマグネシウムに直接転写できるわけではありません.
加工の安全性: マグネシウム加工には適切な切りくず管理が必要です, ハウスキーピング, 防火対策, および機器の手順.
微細な切りくずや粉塵は、通常のバルク金属ストックよりも火災の危険性が高くなります。.
材料およびプロセスの認定: 合金の選択では、必要な鋳造プロセスを考慮する必要があります, コンポーネントの厚さ, 機械的特性, 腐食にさらされる, および適用される安全要件.
マグネシウムを検討する価値がある場合
| コンポーネントまたはアプリケーション | マグネシウムの潜在的な利点 | 設計上の主な懸念事項 |
| 前腕および手首のハウジング | 移動質量と慣性の低減 | 剛性と耐衝撃性 |
| 軽量アクチュエーターカバー | 軽量化と振動減衰 | 局所取付強度 |
| ロボットグリッパー | エンドエフェクターの質量の削減 | 界面での繰り返しの荷重と摩耗 |
| 可動ジョイントエンクロージャ | 回転慣性の低減 | ベアリングシートの剛性と疲労 |
| 軽量電子ハウジング | 質量削減と電磁シールドの可能性 | 熱管理と腐食防止 |
9. ロボット用アルミニウム合金: 強さ, 剛性, 製造の多用途性
アルミニウム合金 適度な密度と比較的高い剛性を兼ね備えているため、ロボット鋳物として非常に実用的です。, 良好な熱伝導性, 成熟した製造エコシステム.
幅広い構造および機能コンポーネントに適しています。, アクチュエータハウジングを含む, 関節構造, モーターエンクロージャ, ベースコンポーネント, および電子ハウジング.
アルミニウム合金の主な利点
より高い弾性率: アルミニウム合金の弾性率は約 69 ~ 72 GPa です。, おおよそと比べて 45 一般的なマグネシウム合金の GPa.
これにより、変形制御が重要な場合にアルミニウムが魅力的になります.
良好な熱伝導性: 多くのアルミニウム鋳造合金は効果的な熱伝達を提供します, モーターにとって貴重なもの, バッテリー, および電子機器の筐体.
確立されたダイカスト技術: アルミニウム高圧ダイカストは複雑な部品に広く使用されており、幅広い生産量をサポートしています。, ツール構成, および二次的な操作.
柔軟な表面仕上げ: アルミニウム鋳物は粉体塗装が可能です, 絵画, 化成皮膜, 合金と鋳物の品質が許せば陽極酸化処理, その他の仕上げ工程.
成熟した機械加工と接合のオプション: アルミニウムコンポーネントを CNC 加工して、正確なベアリングシートを実現できます。, ネジ穴, シーリングサーフェス, およびアセンブリインターフェイス.
アルミニウム合金の限界
アルミニウムはマグネシウムより重い, 移動するロボットコンポーネントの慣性が増加する可能性があります. これは、長いアームやエンドエフェクタの場合に特に重要です.
一部の高圧ダイカストアルミニウム合金も伸びが制限されています, 特に多孔性の場合, 酸化膜, またはその他の鋳造欠陥が存在する.
衝撃荷重がかかる構造への適合性は、材料試験とコンポーネントの検証を通じて検証する必要があります。.
熱伝導率は合金によっても異なります. 強度と鋳造性を考慮して選択されたアルミニウム合金では、可能な限り最高の熱伝導率が得られない場合があります。.
一般的なアルミニウム合金オプション
ダイカスト用途に使用されるアルミニウム合金の例を以下に示します。. ロボット工学への適合性は、コンポーネントの機械的な要素によって異なります。, 熱, および製造要件.
| 合金 | 一般的な特性 | ロボット工学への応用の可能性 |
| alsi9cu3 | 良いキャスティブ性, 強さ, 寸法安定性; 圧力ダイカストで広く使用されています | アクチュエータハウジング, モーターハウジング, 構造エンクロージャ |
| A380 | 流動性が良い, 耐圧性の可能性, 汎用ダイカスト性能を実現 | 複合筐体, 電子エンクロージャ, 機械構造 |
| ADC12 | 大量ダイカストにおける優れた鋳造性と生産の一貫性 | コンパクトな筐体, カバー, および統合されたコンポーネント |
| AlSi10Mg | 優れた重量比強度の可能性; 特性は鋳造ルートと熱処理に大きく依存します | 機械的性能が重要な構造部品 |
| AlSi12 | シリコン含有量が高く、鋳造性が良好, 特に複雑なジオメトリの場合 | 薄肉ハウジングと複雑な鋳造コンポーネント |
10. 適切な鋳造プロセスの選択: 高圧ダイカストと半固体鋳造
材料の選択と鋳造プロセスの選択は一緒に開発する必要があります.
プロセスで必要な肉厚を一貫して達成できない場合、適切な合金でも不適切な部品が製造される可能性があります。, 機械的特性, 寸法精度, または内部品質.
高圧ダイキャスティング
高圧ダイキャスティング (HPDC) 複雑なものによく適しています, 高い生産効率を必要とする薄肉のロボットハウジングとコンポーネント.
その主な利点は次のとおりです。:
- 高い生産率と再現性.
- 複雑な形状と統合された構造特徴.
- 従来の多くの鋳造プロセスと比較して良好な表面仕上げ.
- 適切な合金と金型設計による薄肉機能.
- 機能統合による機械加工と組立の削減.
しかし, 射出速度が速いと、ガスの閉じ込めや乱流に関連した欠陥が発生する可能性があります. これらの欠陥により、一部のコンポーネントの機械的性能や熱処理のオプションが制限される可能性があります。.
ロボット鋳造用, エンジニアは真空制御に特に注意を払う必要があります, ゲートとランナーのデザイン, ベント, 局部凝固, 重要な機械加工面の位置.
半固体ダイカスト: 異なる肉厚のコンポーネント用のオプション
半固体鋳造プロセス, レオキャスティングを含む, 完全に液体の金属ではなく、制御された固体画分を含む金属スラリーを使用する.
材料は半固体の微細構造を維持しながら、圧力下でダイに流れ込みます。.
このプロセスは、薄い部分と厚い部分の両方を備えたロボット コンポーネントにとって魅力的です。, 特に充填動作の改善と乱流の低減が必要な場合.
潜在的な利点としては以下が挙げられます:
- より制御されたメタルフロー.
- 適切な条件下で乱流とガスの閉じ込めを軽減.
- さまざまな肉厚のコンポーネントを製造する可能性の向上.
- より優れた内部品質と機械的一貫性を得る機会.
- 薄壁と局所的に強化されたセクションの両方を必要とする複雑な形状との互換性.
ロボットアーム筐体用, 例えば, メインシェルは質量を減らすために比較的薄い壁で設計される場合があります, 一方、アクチュエータの取り付けポイントとベアリングサポートには厚い部分が必要です.
半固体鋳造は、この組み合わせに有用なプロセスルートを提供する可能性があります.
しかし, 半固体鋳造はすべてのコンポーネントに自動的に適しているわけではありません.
スラリーの調製, 固形分, 温度制御, 詰め物, プロセスの再現性と緻密な管理が必要. その経済的利点は、工具と比較して評価する必要もあります, 装置, サイクル時間, そして生産量.
11. 表面仕上げと外観
多くの自動車鋳物とは異なります, 車両構造内に隠されたままになる, かなりの数の人型ロボットの鋳物が外から見える.
したがって、表面品質は腐食保護だけでなく、完成したロボットの全体的な外観と知覚品質にも影響します。.
ダイカストのサプライヤーは、鋳放しの品質に特に注意を払う必要があります, 表面処理, 仕上げの一貫性.
フローマークなどの目に見える欠陥, 冷気遮断, 表面気孔率, また、凹凸のある質感があると、たとえ機械的要件を満たしていても、コンポーネントが受け入れられなくなる可能性があります。.
デザインによっては, ショットブラスト, 陽極酸化処理, 粉体塗装, 必要な外観を得るために研磨が必要な場合があります.
しかし, 多くの屋内ロボットの腐食要件は、道路塩にさらされる自動車部品の腐食要件とは異なります。, 水分, 変化する屋外条件.
工場内で稼働するロボット, 倉庫, そして家は外観をより重視するかもしれません, 表面の清浄度, 極端な塩水噴霧性能よりも耐摩耗性が高い.
実際の保護要件は、ロボットの動作環境を反映する必要があります。.
ロボット鋳造品の表面仕上げオプション
- 鋳放しの表面: 安定した品質が必要, 許容できないフローマークがないこと, 冷気遮断, または、外観が重要な領域の目に見える気孔.
- ショットブラスト: より均一なマットな質感を作り出し、表面の汚染物質や残留物を除去します。.
- 陽極酸化処理: アルミニウム鋳物に耐久性のある酸化層を与え、, 合金とプロセスに応じて, 幅広い色のオプション. マグネシウムには特殊な表面処理プロセスが必要.
- 粉体塗装: 幅広い色の選択肢を提供, 均一な適用範囲, 優れた表面耐久性.
- 研磨: 優れた外観要件を持つ露出したコンポーネントの滑らかさと視覚的な品質を向上させます。.
接続設計にも注目. 大規模な接着を使用する多くの自動車構造とは異なり、, 人型ロボットのアセンブリは通常ボルトに依存します, アクチュエータ, および機械的インターフェース.
フランジなどの鋳物フィーチャー, ボス, したがって、合わせ面は適切な支持領域を提供する必要があります, ねじのかみ合い, 信頼性の高い組み立てを保証する寸法精度.
結局のところ, 表面仕上げと接続設計は鋳造設計段階で考慮する必要があります, 生産後の二次的な操作として扱われるのではなく.
12. 最適なロボット キャスティング ソリューションがサブシステムから始まる理由
人型ロボットの開発はダイカストメーカーに新たなチャンスをもたらしています, しかし、サプライヤーがコンポーネント開発に取り組む必要がある方法も変わります。.
従来の鋳造プロジェクトは多くの場合、図面から始まります, 合金仕様, そして目標価格. ロボット工学プロジェクトには、より広範なエンジニアリングに関する議論が必要です.
鋳造サプライヤーはコンポーネントがどこに設置されるかを理解する必要があります, どのような荷物を運ぶのか, どのように動くか, 他のコンポーネントとの接続方法, 熱を伝達する必要があるか、偶発的な衝撃に耐える必要があるかどうか.
例えば, 前腕ハウジングは、低質量と回転慣性の低減を優先する場合があります。. 膝関節ハウジングにはより高い剛性が必要な場合があります, 疲労耐性, 耐衝撃性.
モーターエンクロージャには効果的な熱伝達が必要な場合があります, 一方、下半身の構造コンポーネントは剛性と制御された質量分布からより多くの恩恵を受ける可能性があります。.
したがって、有能なダイカストメーカーは、標準合金以上のものと生産見積もりを提供する必要があります。.
製造ソリューションで考慮する必要があるのは、:
- コンポーネントの実際の動作条件に基づいた材料の選択.
- 剛性を高めるための構造設計の最適化, 強さ, そして体重.
- 合金と鋳造プロセスの互換性.
- 金型設計, 充填, 凝固, そして欠陥防止.
- 精密インターフェースの CNC 加工.
- 表面仕上げと腐食防止.
- 寸法, 機械的, および内部品質検査.
で これ, カスタム鋳造コンポーネントの開発は、鋳造の実現可能性を含む統合プロセスとしてアプローチできます。, 材料評価, ツーリングデザイン, CNC加工, そして仕上げ.
目的は、顧客が複雑なロボット コンポーネントの設計を一貫した品質で製造可能な部品に変換できるよう支援することです。.
13. 結論
人型ロボットの鋳物は、単一の要件を持つ単一の市場ではありません. これらは、異なる (場合によっては反対の) ニーズを持つサブシステムの集合です。.
腕はできるだけ軽くする必要があります; ベースは質量の追加によって恩恵を受ける可能性があります; ジョイントハウジングは熱を放散する必要があります; 目に見えるパネルは見栄えが良くなければなりません; 落下するロボットにはタフさが必要です, 強さだけではない.
アルミニウムとマグネシウムはどちらもこの分野で重要な位置を占めています, しかしどちらも普遍的な解決策ではありません. アルミニウムはより優れた剛性を提供します, 熱伝導率, そして表面仕上げ.
マグネシウムは密度が低く、減衰が優れています, ただし剛性を犠牲にして, 熱性能, 処理の複雑さ.
ロボット鋳造の設計空間は広く開かれています. ロボットには軽量化が必要, 高剛性, 高いタフネス, 熱放散, 寸法精度, 外観の品質 - ただし、すべての部品がこれらすべてを一度に必要とするわけではありません.
それぞれの機能に合わせた鋳造ソリューションを開発するチャンス. それはキログラムあたりの価格で競争するよりもはるかに興味深い挑戦です.
よくある質問
人型ロボットの鋳物にはアルミニウムよりマグネシウムが優れていますか?
すべてのアプリケーションにあるわけではありません. マグネシウムは密度が低く、一般に振動減衰が優れています。, コンポーネントを移動するのに魅力的です.
アルミニウムは、同じ形状でより高い剛性を備え、一般的により優れた熱伝導率を提供します。.
選択はコンポーネントの負荷に応じて異なります, 変形限界, 熱要件, 製造上の制約.
人型ロボットの鋳物にとって剛性が重要な理由?
剛性は荷重下でコンポーネントがどの程度変形するかを制御します. 過度の変形はベアリングのアライメントに影響を与える可能性があります, ギアの噛み合い, アクチュエータの位置決め, そして動作精度も.
精密ロボット構造用, たわみを制御することは、十分な引張強度を達成することと同じくらい重要です.
ロボットのモーターハウジングにアルミニウムが一般的に使用される理由?
アルミニウムは、比較的低い密度とマグネシウムよりも高い剛性を兼ね備え、一般に良好な熱伝導性を備えています。.
これらの特性により、内部コンポーネントから熱を逃がしながら機械的負荷をサポートする必要があるモーターおよびアクチュエータのハウジングに適しています。.
AlSi9Cu3 は人型ロボットの鋳造に適していますか?
AlSi9Cu3 は、優れた鋳造性と有用な機械的特性を備え、広く使用されているアルミニウム高圧ダイカスト合金です。.
しかし, その適合性はコンポーネントに必要な剛性によって決まります, 伸長, インパクトパフォーマンス, 内部品質, および動作条件.
あらゆるロボット構造に対する普遍的な解決策として扱うべきではありません。.

